
Supervision embarquée sur STM32
Contexte & problématique
Un système embarqué peut fonctionner en apparence correctement tout en restant difficile à diagnostiquer lorsqu’un capteur devient intermittent, qu’un défaut apparaît ou qu’un comportement inattendu survient. L’objectif du projet est de construire un démonstrateur réaliste de supervision thermique, suffisamment proche d’un cas industriel pour travailler l’observabilité, la gestion des défauts et les réactions du système.
Challenge & solution
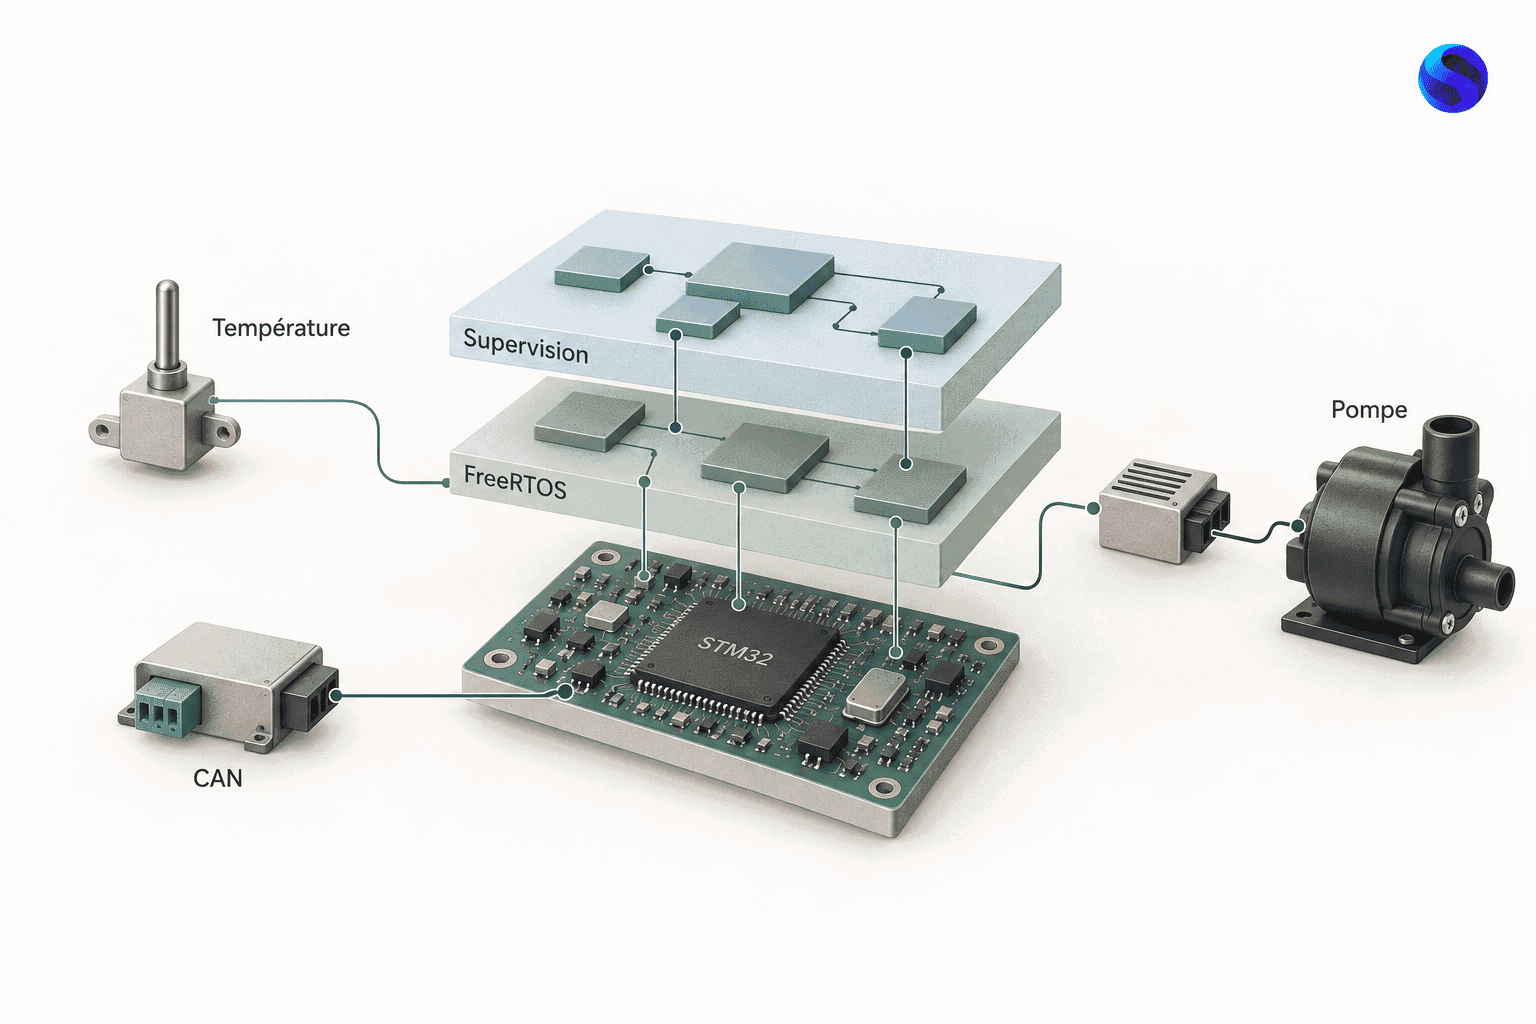
Le firmware est développé sur STM32F439 avec FreeRTOS et une architecture séparant drivers, logique applicative, services de supervision et orchestration RTOS. Le système acquiert une température réelle via un MCP9808, applique une logique thermique avec hystérésis, centralise les défauts dans un fault manager et expose l’état du sous-système sur CAN. Les modes INIT, NORMAL, DEGRADED et FAULT_LATCHED structurent les réactions attendues. Le bring-up, la lecture capteur, la logique de commande, les premiers mécanismes de défaut et la communication CAN ont été testés sur matériel réel. La validation complète de la pompe et de son étage de puissance reste à réaliser.
Résultat final
Un démonstrateur embarqué opérationnel sur plusieurs briques clés, conçu pour rendre l’état interne, les défauts et les réactions du système observables sur banc. Il matérialise une architecture de supervision structurée autour des modes de fonctionnement, du diagnostic CAN et de la gestion centralisée des défauts.
Preuves & ressources
Un firmware difficile à faire évoluer ?
Échangeons 30 minutes sur votre existant : contexte, difficultés rencontrées et premières pistes d'action. Un simple échange sans engagement.