Premiers pas dans la robotique
Après mes premiers projets Arduino et Raspberry Pi commencés vers 13–14 ans, la FIRST LEGO League a renforcé mon envie de comprendre, programmer et construire des systèmes robotiques.
Je programme depuis l’adolescence. Arduino, Raspberry Pi puis robotique ont été mes premières portes d’entrée vers l’électronique et l’informatique embarquée.
Je voulais initialement devenir ingénieur en robotique, avant de choisir une formation plus large pour comprendre différentes dimensions d’un système embarqué.
Avec le temps, je me suis particulièrement intéressé à ce qui se passe entre la donnée brute et la décision du système. C’est devenu l’un des fils conducteurs de Syloria : fiabiliser des firmwares existants en travaillant notamment sur la supervision, la gestion d’état et le diagnostic, tout en conservant une activité firmware plus large.
Après mes premiers projets Arduino et Raspberry Pi commencés vers 13–14 ans, la FIRST LEGO League a renforcé mon envie de comprendre, programmer et construire des systèmes robotiques.
Lors de mon stage de découverte de troisième, j'ai rejoint pendant une semaine l'équipe Flowers de l'INRIA et me suis familiarisé avec la programmation d'un Poppy Ergo Jr. Une première immersion qui a confirmé mon intérêt pour la robotique.
J'ai choisi une formation mêlant mécanique, électronique, informatique et sciences de l'ingénieur afin de ne pas me limiter à un seul domaine et de pouvoir comprendre un système dans sa globalité.
De septembre 2022 à septembre 2025, j’ai travaillé chez Shark Robotics à La Rochelle, en alternance avec Mines Saint-Étienne. J’y ai développé un firmware bare-metal modulaire sur STM32 pour un sous-système BMS : drivers, acquisition de mesures, communication CAN et gestion des défauts. J’ai également contribué à la migration d’outils Python vers ROS 2 et à la coordination des activités de l’équipe Software. Cette expérience m’a appris à choisir des solutions adaptées au contexte, à la qualité, au coût et aux délais.
Avec l'envie ancienne d'entreprendre, je crée Syloria pour continuer à travailler sur des problématiques variées tout en conservant l'autonomie que j'apprécie dans le métier d'ingénieur : comprendre un besoin, proposer des solutions et les défendre jusqu'au résultat.
Mes missions couvrent la reprise de firmware, les communications CAN/J1939, le diagnostic et la gestion des défauts. Elles ont consolidé le positionnement de Syloria autour de la fiabilisation de firmware existant, de la supervision et du diagnostic, tout en conservant un socle firmware plus large.
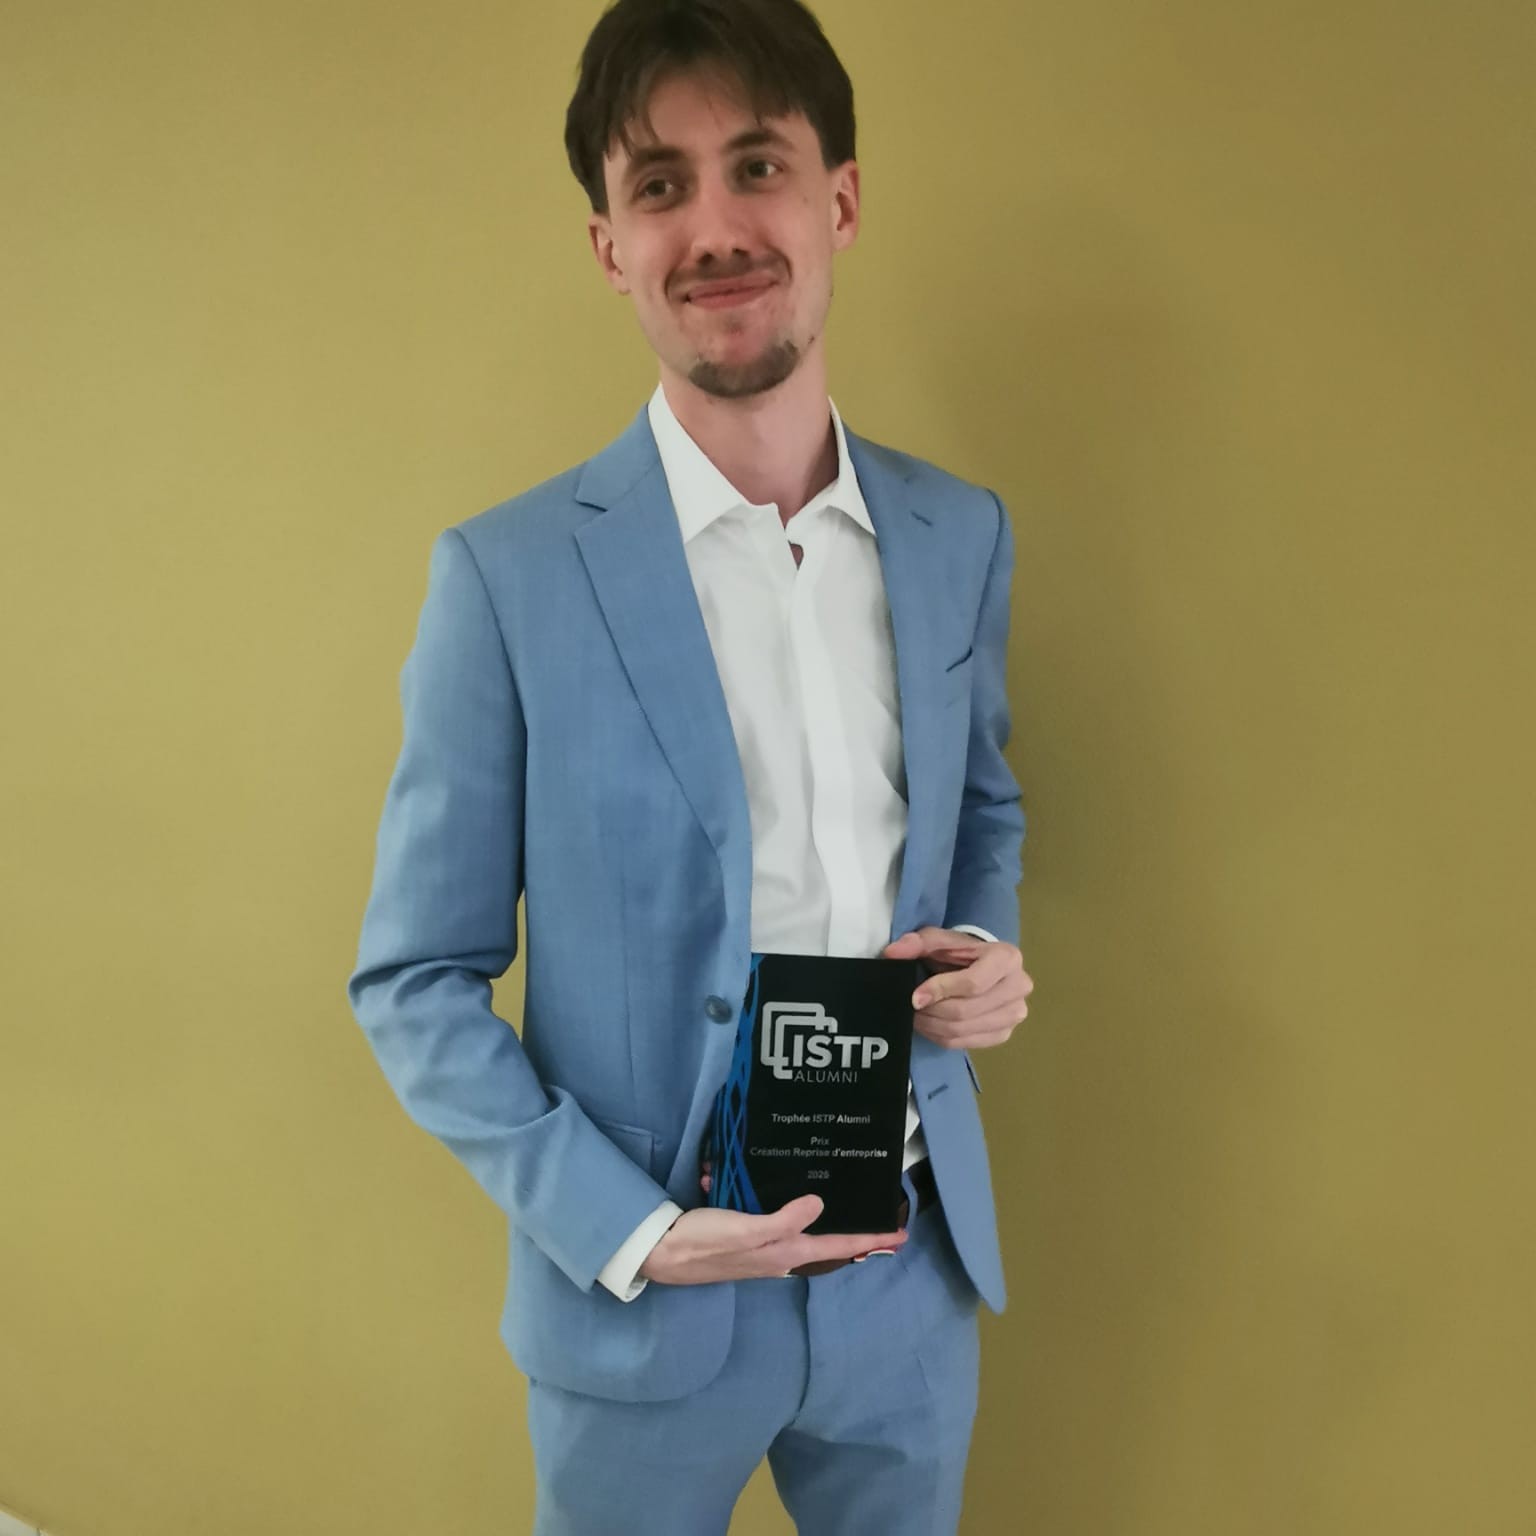
En 2026, j’ai reçu le Trophée ISTP Alumni dans la catégorie « Création d’entreprise », à l’occasion de ma remise de diplôme d’ingénieur.
Cette distinction marque surtout une première étape dans le développement de Syloria et le passage d’une envie ancienne d’entreprendre à une activité concrète construite au fil des missions.
Je la considère comme un encouragement à poursuivre le développement de Syloria et à approfondir cette expertise autour de la fiabilisation, de la supervision et du diagnostic des systèmes embarqués.

Une solution n’est pertinente que dans son contexte
Deux solutions peuvent être techniquement valides sans répondre de la même manière au besoin du produit. Mon approche consiste donc d’abord à comprendre le fonctionnement existant, les contraintes et l’objectif recherché, puis à choisir une solution proportionnée au problème plutôt que de chercher à reconstruire inutilement ce qui fonctionne déjà.
Échangeons 30 minutes sur votre existant : contexte, difficultés rencontrées et premières pistes d'action. Un simple échange sans engagement.